
边缘丢点,几乎每个实验室都有
做动捕的人对这件事都不陌生,只是表现不一样。
步态实验室里,它出现在患者走到走道尽头的最后两步:足部标记点开始闪,轨迹断开,然后有人要决定是剪掉这一段试次,还是花时间补点。
舞台上,它是演员在拍摄中途往边缘挪了一点。导演很喜欢这条,追踪数据不太喜欢。
机器人实验室里,是无人机做机动动作时擦过采集区域的边界——恰好是团队最想看的那一段。
没有人把这些记成"故障"。大家只是把它们当成采集的一部分,然后继续干活。
大家是怎么绕过去的
和动捕团队聊边缘问题,听到的通常不是抱怨,是习惯:
采集体积永远小于房间本身。房间 10×10 米,真正敢信的可能只有中间那块。少掉多少取决于相机系统和配套软件——大多数团队心里有个大概的界线,但很少有人真正量过。
边缘到底贵在哪
不同场景,代价不一样。
生命科学:剪掉的试次意味着更少的步态周期;插值出来的数据,在临床报告里是要解释的。而且患者走几趟就累了,多跑一次的成本比想象中高。像过顶投掷、跳跃这类用到采集区域高度的动作,问题会从侧面转移到顶部。
影视:边缘在悄悄改变表演。走位迁就的是追踪,不是戏。演员实际活动的空间比舞台小,漏掉的部分最后都变成后期工时。
工程与机器人:追踪边界变成了测试边界。无人机没用满整个房间,就是在一个比设计目标更小的世界里飞;而你最想测的机动,往往正是把它带向边界的那个动作。
标准解法是加相机。有用,但到某个点就不划算了:更多硬件、更多布线、更多校准,都是为了补一个本可预期的缺口。
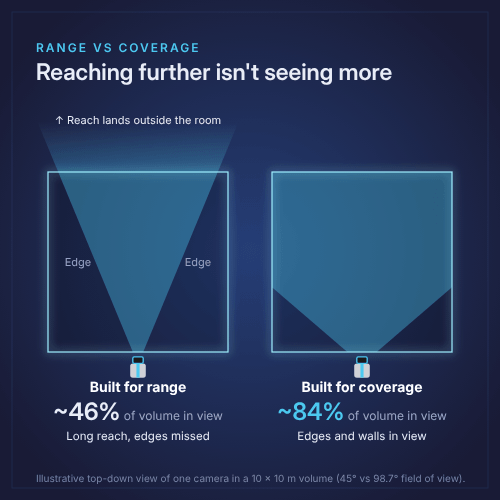
关键:不是看得多远,而是每个点有几台相机看得到
在采集区域中心,几乎每台相机都能看到标记点。靠近墙边,重叠的相机变少,一台丢了,能兜底的也少。
覆盖 = 重叠:每个点被多少台相机同时看到。视场角是其中很大一块,但相机架在哪、离动作多远、在那个距离上分辨率够不够看清标记点,同样重要。
用手电筒打个比方:往后退,照亮的地方更多,但每个标记点占的像素更少。
这个行业习惯用"看得多远"来比较相机。range 在规格表上好看,但它几乎说明不了覆盖情况——一台相机可以照得很远,同时在自己的视场边缘给出没法用的数据。在 10×10 米以内的空间里,真正让你失败的不是距离,是边缘。
Vicon 的处理方式
Vicon 把边缘当成每台光学相机的设计前提:能照到不等于能用。
具体落在两个选择上:
视场角本身。 每台相机看得越宽,同一时刻落在多台相机视野里的空间就越多。这种重叠,才是一台相机丢掉标记点时另一台能接上的原因。
镜头。 除了一款例外,Vicon 的光学相机都是变焦的。不用被固定视场角锁死,每台可以按所在空间调整:长走道、高舞台、形状别扭的角落。
Vero 4.2 怎么把覆盖推到边缘
Vero 4.2 是 4MP 这一档里第一台把"墙角到墙角一致"当设计目标的机器。
最广时 98.7° × 98.7°,配 1:1 方形传感器,垂直方向和水平方向一样宽。实际效果是:更多相机能同时看到房间的边角,以及采集区域的顶部。
和 Vero 2.2 相比,单台相机的可用体积多约 30%,垂直视场多约 80%。走道尽头脚还在跟,靠墙时举起的手还在视野里,无人机爬升转弯时标记点不掉。
频闪也按同样的逻辑设计:优先把整个视场照亮得均匀,而不是拼最远距离。在这个尺寸的空间里,边缘的光均匀比多照几米更有用。
比较相机时,该问的问题
边缘问题一直被当成采集的既定成本:绕着它规划、清理它、或者用更多相机盖住它。
Vicon 的建议是换个问法:不要问这台相机能看多远,要问它把空间的每个位置覆盖得怎么样。
