
场景:从单机到集群
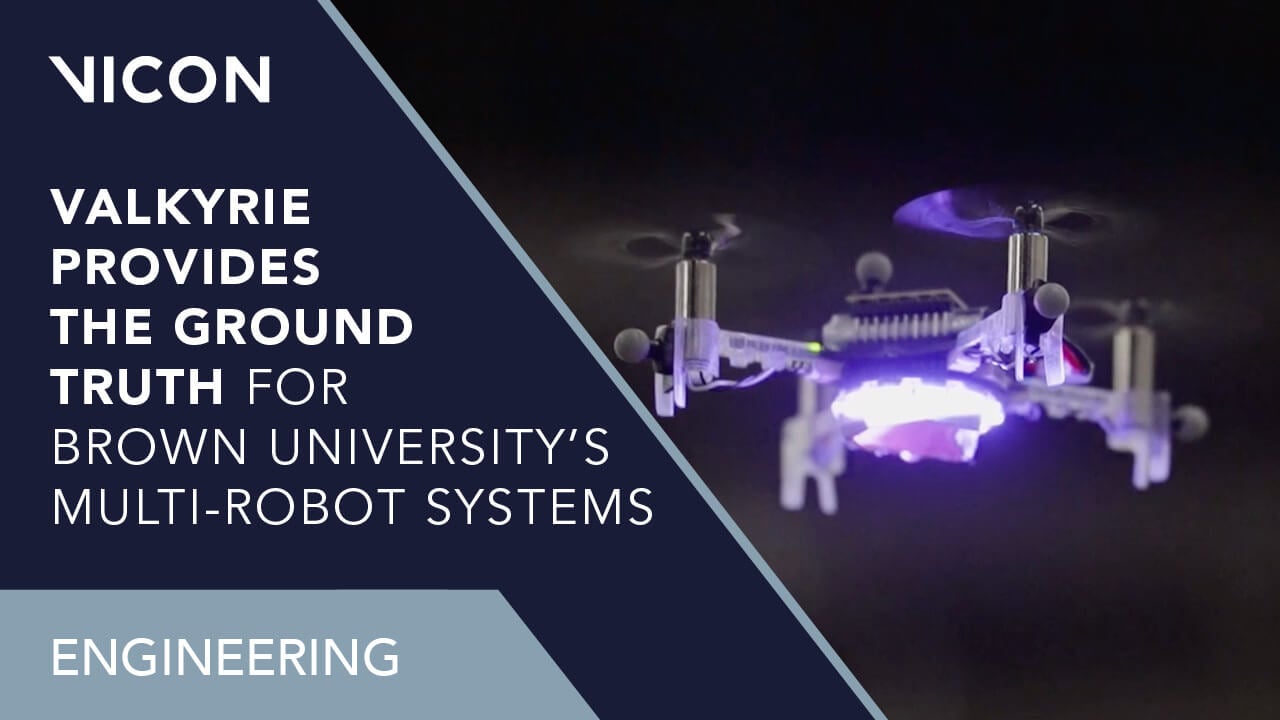
Brown 大学机器人实验室研究多机器人系统。使用场景一旦从一架无人机扩展到集群,协调与气动问题会同时出现,而且互相叠加。
博士生 Anoop Kiran 的工作分两部分:一是多机飞行的空气动力学——旋翼产生的气流,以及机体靠近飞行时的相互作用;二是给出控制算法,让编队扩大时仍然稳定。
他尤其关注 下洗气流(downwash):螺旋桨向下推出的那团空气,如何影响自己和其他机体。
为什么必须要动捕
这类研究最难的不是飞起来,而是证明你测的是对的。
机载视觉和 IMU 给出的位姿本身带误差;用它们去验证自己建立的气动模型,等于循环论证。所以实验室需要一个独立于机载传感器的位置基准——这正是光学动捕在这里的角色:不是产品的一部分,而是测量标尺。
能测到什么数据
| 类别 | 指标 | 单位 | 用途 |
|---|---|---|---|
| 集群定位 | 每架机 X / Y / Z 位置 | mm | 编队几何精度 |
| 集群定位 | 滚转 / 俯仰 / 偏航角 | ° | 姿态稳定性 |
| 机间关系 | 相邻机体相对距离 | mm | 安全间距、碰撞边界 |
| 机间关系 | 编队误差(实际 vs 目标队形) | mm | 控制算法性能 |
| 气动效应 | 下洗气流引起的位移扰动 | mm | 建模与补偿 |
| 气动效应 | 姿态扰动幅值与频率 | ° / Hz | 控制回路带宽需求 |
| 控制性能 | 编队收敛时间 | s | 响应速度 |
| 控制性能 | 稳态误差 | mm | 精度上限 |
| 验证 | 模型预测 vs 实测偏差 | % | 模型可信度 |
把上面这些做成时间序列,就能直接回答两个工程问题:这套控制律在多机靠近时会不会发散,以及下洗气流的模型是否足以预测扰动。
这套方法能迁移到哪
同样的"真值 + 被测对象"结构,也适用于:
共同点是:被测系统自己会给出一个位置估计,而你需要一个独立来源判断它准不准。
